重心物理机制与动态平衡原理
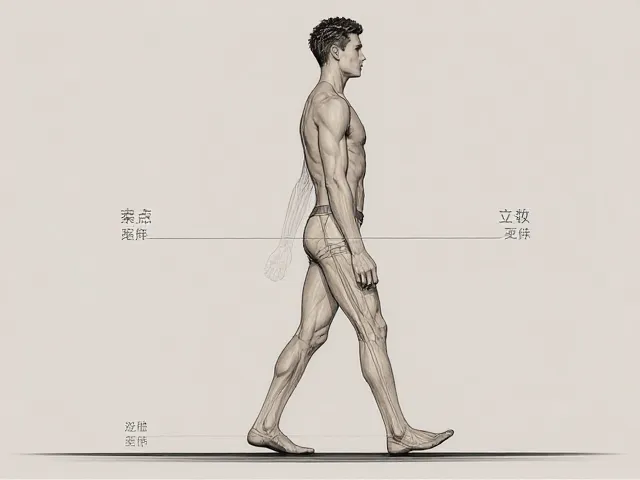
人体在直立行走时,重心通常位于髋关节附近,这一力学结构决定了动作的稳定性基础。当身体处于静止状态时,重力线必须落在支撑面之内,这是维持静态平衡的核心法则。一旦进入移动过程,支撑面随脚步交替发生动态变化,重心随之产生周期性波动。这种波动并非无序,而是受到神经系统精密调控的生物力学过程。通过调整躯干姿态和肢体摆动,人体能够控制重心轨迹,使其在动态中保持相对平稳,从而减少因地面不平或突发干扰导致的失衡风险。
负重会显著改变人体的重心分布特征,增加维持平衡所需的肌肉控制精度。背负重物时,重心位置可能向后方或侧方偏移,导致力矩增大,进而要求核心肌群提供更强的反向扭矩以抵消干扰。这种额外的负荷使得传统行走模式下的稳定性阈值降低,任何微小的姿态偏差都可能被放大为较大的身体晃动。因此,理解重心在负重状态下的动态变化规律,是构建高效支撑技术的前提。通过精确计算重心投影点与支撑面的关系,可以优化动作策略,使行走过程更加符合生物力学效率。
立体支撑结构的力学构建
立体支撑技术强调从单一平面接触向多维空间接触的转变,其核心在于构建稳定的三维力系。传统行走多依赖足底与地面的二维接触,而在复杂地形或负重状态下,这种接触方式难以提供足够的抗扰动能力。立体支撑通过激活下肢多关节协同作用,将支撑力分散至髋、膝、踝等多个节点,形成类似三脚架的稳定结构。这种结构能够在不同方向上提供冗余支撑,即使某一切向力发生突变,其他节点仍能迅速响应以维持整体平衡。
在实际操作中,立体支撑表现为对地面接触点的主动选择与姿态微调。例如,在崎岖路面行走时,脚尖着地的角度、足弓的塌陷程度以及膝盖的微屈状态,共同决定了支撑面的几何形态。通过增强足底本体感觉,个体可以更敏锐地感知地面反馈,从而实时调整支撑策略。这种基于实时反馈的动态调整机制,使得身体能够在不确定的环境中快速构建稳定的支撑架构。同时,上肢的自然摆动与躯干的微调也与下肢支撑形成联动,进一步巩固整体结构的稳定性。
核心稳定与重心控制的协同
核心肌群作为连接上下肢的中枢,在重心控制中扮演着关键角色。腹横肌、多裂肌及盆底肌等深层肌肉通过维持腹内压,为脊柱提供刚性支撑,从而确保重心轨迹的稳定性。当核心肌群力量不足或激活延迟时,躯干容易出现过度晃动,导致重心偏离最佳投影区域,增加跌倒风险。因此,强化核心稳定性是提升负重行走效率的重要环节。通过针对性训练增强核心肌群的耐力和反应速度,可以使躯干在负重状态下保持更为紧凑和稳定的姿态。
重心控制不仅依赖肌肉力量,更涉及神经系统的精准调控。前庭系统、视觉输入和本体感觉共同构成平衡反馈网络,实时监测身体姿态并发出修正指令。在负重行走过程中,这种反馈网络需要处理更大的力学扰动,因此对神经肌肉的控制精度要求更高。通过特定训练提升本体感觉灵敏度,可以缩短反应时间,使身体在重心发生偏移的瞬间迅速做出补偿动作。这种神经层面的优化,使得个体能够在复杂环境中保持更高的行走稳定性,减少能量消耗。
步态优化与能量效率提升
步幅与步频的协调是影响重心平稳过渡的关键因素。过大的步幅会导致重心波动幅度增加,迫使身体在每一步中消耗更多能量进行姿态复位;而过小的步频则可能降低移动效率,增加维持平衡的持续负荷。优化步态意味着找到重心波动与移动效率之间的最佳平衡点。通过调整下肢摆动幅度和支撑时间,可以使重心轨迹呈现更为平滑的曲线,减少垂直方向的剧烈起伏。这种平滑的重心运动模式,有助于降低关节冲击,提升长时间行走的舒适性。
负重状态下,步态优化还需考虑负荷传递路径的合理性。重物应尽可能贴近身体重心分布区域,以减少力臂长度和扭转力矩。同时,行走时的躯干前倾角度需经过精确计算,以平衡重力分量与推进力。不当的前倾角度可能导致重心过度前移或后移,破坏动态平衡。通过生物力学分析,确定个体在负重状态下最适宜的躯干姿态和步态参数,可以显著提升行走的稳定性。这种基于数据支撑的步态调整,使得个体能够在不同负荷条件下保持高效且安全的移动能力。